


■1. 航空機騒音監視における位置特定
飛行場及びその周辺の騒音発生状況などを正しく把握・評価するにあたって、騒音の発生源となる航空機の三次元位置(座標や高度)を把握することは、騒音の伝搬経路や影響範囲を詳細に分析する上で有用です。
今日では、スマートフォンやPCから「Flightradar24」のようなフライトトラッキングサービスを開けば、航空機の現在座標を誰でも簡単に確認することができますが、これらのサービスの多くは、航空機自身が自ら取得したGPS位置情報を周囲に発信する「ADS-B(放送型自動従属監視)」というシステムに依存しています。しかし、米国や欧州ではADS-Bの装備が広く義務化されているのに対し、日本国内ではまだ義務化はされておらず、任意装備にとどまっているのが現状です。事実として、大型旅客機の多くはADS-Bを搭載しているものの、一部の国内線や官公庁機、軍用機などはADS-B信号を発信しておらず、そうした機体はトラッキングサイトの画面上には表示されません。飛来する機体を漏れなく捕捉するためには、航空機側の位置情報に依存しない、地上側で独自に位置を割り出せるシステムが必要となります。そこで、既存の航空管制用レーダー(SSR)からの質問信号と、それに対して航空機が返す応答信号を受信して位置を特定する「受動型SSR(Passive Secondary Surveillance Radar:PSSR)」が従来用いられてきました。
この度、PSSRにおいて傍受する電波情報から、航空機の位置を高精度に推定する新しいアルゴリズムを開発し、特許(特許第7873319号)を取得しました。本稿では、従来技術が抱えていた技術的課題と、本アルゴリズムの仕組みと優位性について解説します。
■2. PSSRの仕組みと従来方式の課題
空港には航空管制を行うために用いられる二次監視レーダー(SSR)というものが設置されています。SSRはぐるぐると回転をしながら周囲に「質問信号」を発信し続けており、この信号を受信した航空機は「応答信号」を返す約束になっています。SSRは航空機の応答までにかかった時間から航空機までの距離が分かります。また、質問した時にSSRが向いていた方角から航空機の位置する方向が分かります。加えて、航空機の応答信号には自身の飛行高度が含まれているため、SSRは航空機の三次元位置を推定することが出来るという仕組みになっています。
SSRから発信された「質問信号」と航空機から発信された「応答信号」の双方を受信することで、SSRと同様に航空機位置座標を取得する手法を「受動型SSR(PSSR)」と呼びます。一般的には質問信号と応答信号の到達時間差等からSSRと受信装置を焦点とする単一の楕円を描き、これとSSRが向いている方角を交差させることで航空機の位置を推定する図形的な手法(図1)が用いられてきましたが、この従来手法には、実運用上解決すべき二つの技術的課題が存在していました。
第一の課題はビーム幅による推定精度の低下です。SSRが発信する質問信号は強い指向性を持つものの、それでもいくらかの幅があるため、航空機はビームの幅内のどこかに位置しているということまでしか分かりません(図2)。SSRから航空機までの距離が遠くなるにつれて、発する電波のビーム幅が扇状に広がるため、この影響は顕著に表れます。その結果、遠方を飛行する航空機ほど位置をピンポイントで特定することが困難となり、水平方向の推定精度が低下するという限界がありました。この課題はPSSR特有のものではなく、SSRがそもそも抱える課題である点は重要なポイントです。
第二の課題は、高度情報を取り扱いに関するリスクです。三次元の飛行経路を正確に算出するためには、航空機の高度情報が欠かせません。これまでの手法では、航空機から送信される応答信号に含まれる「気圧高度」を取得して利用してきましたが、このデータは航空機の識別情報等と併せて電波法第59条の規定により通信の秘密が保護されています。そのため、システム運用者は気圧高度データを含む航空機の位置座標データの取り扱いに慎重になる必要があるとともに、その利用範囲にも制限がありました。
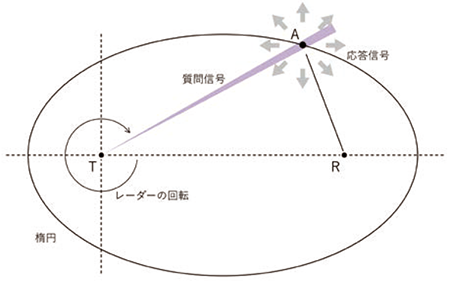
図1 従来のPSSRの計算原理(二次元)
T:レーダー、R:測定地点、A:航空機位置(推定)
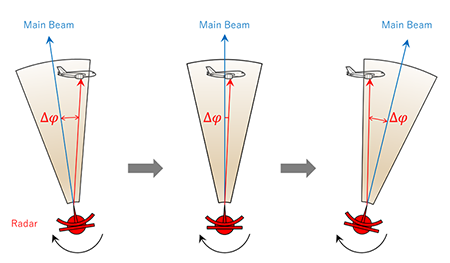
図2 SSRのビームには幅がある
■3. 新アルゴリズムの仕組みと優位性
今回新たに開発したアルゴリズムでは、航空機の飛行経路周辺(例えば滑走路周辺など)に2台から最大4台の受信装置を配置し、それぞれが傍受した電波情報を取得します。この傍受データから得られる電波の到達時間(レーダーから航空機を経由して受信装置に至る距離など)を、SSRや各受信装置の三次元的な設置座標を組み合わせることで、航空機の位置を特定するための連立方程式を構築します。
第一の課題であった「距離による精度低下」に対しては、数式を解析的に解くことによってアプローチしています。具体的には、SSRの向いている方向と航空機位置の厳密な方向の「角度差」を複数の測定地点によって得られたデータを組み合わせることによって直接算出します。これにより、SSR電波のビーム幅が持つ物理的な広がりを計算の過程で排除できるため、遠方を飛行する航空機であっても高い水平位置の推定精度を維持することが可能となりました。
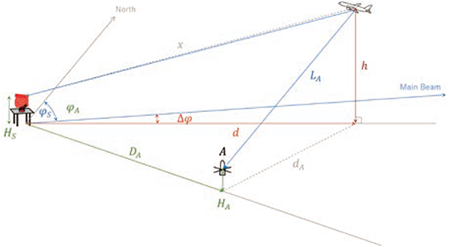
図3 新アルゴリズムのイメージ
位置関係に関する変数を測定点毎に計測し連立方程式を解析的に解く
さらに、第二の課題である「高度情報の制限」については、システム内に受信装置を3台以上配置することで解決が可能となります。3台以上の受信装置から得られた傍受情報を連立方程式に組み込むことで、未知数である航空機の「高度」を独自に算出できるようになります。すなわち、航空機から発信される機密性の高い「気圧高度」のデータを復号して利用しなくても、地上側で取得した到達時間差等のデータのみから三次元の位置座標を導き出せるのです。
これにより、電波法に基づく秘密保持への対応といった運用上の制約やデータ管理の負荷が軽減され、より効率的かつ安全なシステム運用が実現します。
■4. 実証シミュレーションによる精度評価
本アルゴリズムの有効性を検証するため、実際の飛行空間を想定したコンピュータシミュレーションを実施しました。シミュレーションでは侵入勾配3度で着陸した後に上昇勾配7.6度で離陸する航空機を対象とし、仮想のSSR及び複数の受信装置を用いて継続的な位置推定を行いました。
以下にシミュレーションによって算出された座標を示します。青丸が仮想の航空機位置を、オレンジ点が算出された航空機の推定位置を示しています。また、ばつ印は受信点の位置を示しています。
まず、従来手法(単一の楕円とレーダー方位角の交差)を用いた比較シミュレーション(図4-a)では、レーダーから航空機が遠ざかるにつれて、推定された位置座標(計算上のプロット点)が本来の飛行経路から大きく広がりを持ってしまう様子が確認できます。これは前述の通り、距離の増加に伴って電波ビーム幅の物理的な広がりが影響し、誤差となって現れる結果です。一方、新アルゴリズムを適用したシミュレーション(図4-b)では、航空機がレーダーから遠く離れた位置を飛行している状態であっても、算出された推定座標が真の飛行経路に沿って正確に位置し、ばらつきが生じないことが見て取れます。複数の測定データを組み合わせて解析することで、距離に依存しない安定した位置推定が可能であることが示されています。
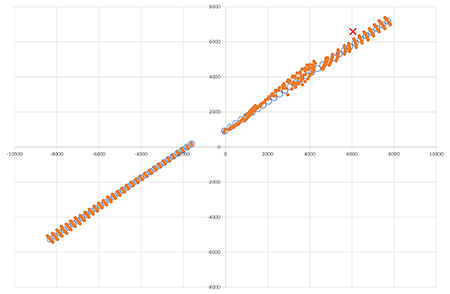
図4-a 従来PSSRのシミュレーション
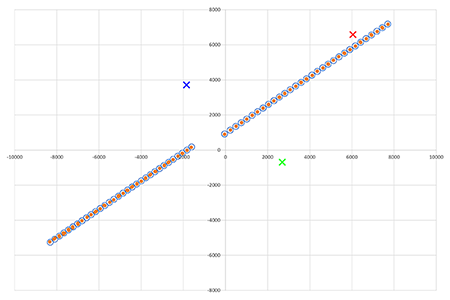
図4-b 新アルゴリズムのシミュレーション
4つの受信点でのデータを使用したシミュレーションでは平面座標(図4-c上)に加えて高度情報(図4-c下)も正確に算出出来ていることが分かります。このシミュレーションでは高度情報を精度良く算出するために、100ピコ秒の時間分解能を持った測定を仮定しています。
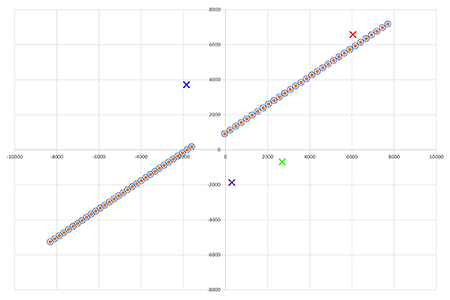
図4-c 4つの測定点を使用した高度算出(上図:XY座標)
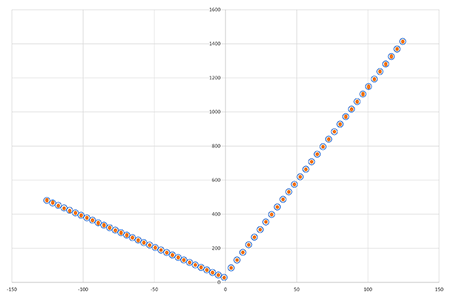
図4-c 4つの測定点を使用した高度算出(下図:高度変化)
■5. 実測データによる比較
前節のシミュレーションは理想的な環境下での理論的な優位性を示すものですが、本アルゴリズムの実測における適用例についてもお示しします。
とある日本の空港周辺に設置された3地点で取得されたデータを用いて従来の手法と新アルゴリズムによる航空機位置座標推定を実施し比較しました。図5に離陸便(青)と着陸便(赤)を1便ずつ代表例として示します。なお、電波信号の測定及び記録は弊社製測定器である「DL-X1」および「RD-X1」を用いて行われています。
従来のPSSRを用いた推定(図5-a)と新アルゴリズムによる推定(図5-b)を比較すると、新アルゴリズムによる推定の方が滑らかな航空機の軌跡を描いていることが確認できます。これは、ビーム幅によるばらつきの影響を排除することによる効果であり、シミュレーションによって確かめられた理論的な優位性が実測データでも示されています。
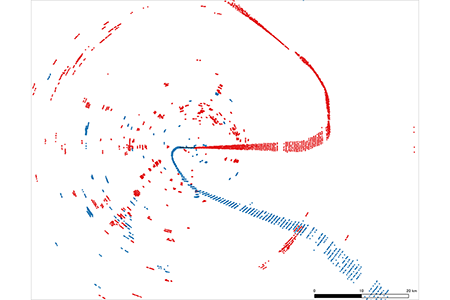
図5-a 従来PSSRの実測結果
SSRを中心としたマルチパスによるノイズが見られる
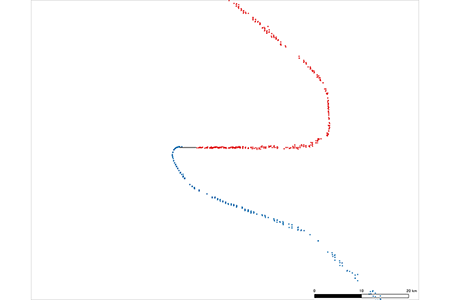
図5-b 新アルゴリズムの実測結果
加えて、新アルゴリズムによる推定ではノイズデータが少ないことが見て取れます。実測環境おいては正しいデータだけではなく、航空機の発する電波が山面やビルなどによって反射して測定器に到達するマルチパスと呼ばれるノイズデータも多く記録されます。マルチパスデータは信号の到達時間差を利用するPSSRにおいてノイズ座標の原因となり、実用のためにはソフトウェアでのノイズ除去処理が必須となります。従来のPSSRでは影響を避けることが難しかったマルチパスデータですが、複数の測定地点でのデータを用いる新アルゴリズムにおいては、特定の測定地点だけで取得されたマルチパスデータは無視することになります。示したデータはノイズ除去処理を行っていませんが、新アルゴリズムの副次的なノイズデータ抑制効果が良く表れています。
■6. おわりに
今回開発した航空機の位置推定アルゴリズムは、代数的な計算手法を導入することで、従来技術が抱えていた物理的な精度限界と、機密データの取り扱いに伴う運用上の課題を同時に解決するものです。
現場の地形等に応じた受信装置の柔軟な配置や、3台以上の受信装置を用いた高度の独自算出によって、システム運用者の情報管理負荷を抑えつつ、レーダーからの距離に依存しない高精度で安定した飛行経路把握が可能となります。
なお、正確な高度情報を求めるためには100ピコ秒もの時間分解能を必要とする点など、改善の余地も残されています。我々は今後も、航空機の位置座標推定アルゴリズムの改善や測定機器の開発を続けてまいります。
航空機騒音の評価や飛行場周辺の環境監視において、正確で客観的な位置データを継続的に取得することは、適切な環境対策を策定し、地域の環境保全を図るための重要な基盤となります。本技術が、今後の環監視システムの精度向上と効率的な運用に寄与し、より確かな環境評価と安全管理に貢献していくことを期待しています。