


■1. はじめに
前号では、僅か7名で出発した建築音響設計事務所が、なぜか音響測定のイロハから勉強を始め、自分たちが設計・施工した完成物の音響性能を独自に測定し、その結果を設計時の目標性能と比較しながら、設計〜施工〜完成時の音響検査測定という一連の流れを繰り返していった昔話を紹介しました。
その積み重ねから得られたノウハウは、音響設計・施工業務における提案力や説得力につながり、やがて計画段階で完成後の音響性能を保証する「責任施工」の体制を生み出しました。これは会社を支える大きな大黒柱となりました。
大黒柱が一本できると、次はもう一本欲しくなります。我々は、すでに立ち上げていたコンサルティング事業部を、工事を伴わない建築音響測定だけでなく、道路騒音や航空機騒音など環境騒音測定の分野へ展開しようと考えました。
しかし当時の道路騒音や航空機騒音測定は、多点測定が主で、騒音計とレベルレコーダーを大量に用意し、臨時の人員をかき集めて現場に配置する、いわゆる人海戦術の世界でした。国、県、地方自治体などが発注する公共業務では価格競争も厳しく、後発の我々が大手の環境コンサルティング会社と同じやり方をしても勝ち目はありません。
そこで我々が考えたキーワードが「省力化」でした。
最初は、有人測定で集めた大量のデータをパソコンに入力し、集計を自動化するところから始めました。次は、騒音計の出力を直接パソコンへ取り込み、レベルレコーダーの紙記録そのものを省略することに挑戦しました。こうした試行錯誤の積み重ねが、前号で紹介した航空機騒音自動測定システムDLシリーズへとつながっていきます。
ところが、騒音値を自動的に取り込めるようになると、新しい壁が見えてきました。人間が測定現場にいれば、目と耳を使って航空機騒音とそれ以外の音を判断できます。単に騒音計の数字を自動記録するだけでは、有人測定の代わりにはなりません。人間の「眼」と「耳」の機能を、どのように機械へ持たせるか。これが我々にとって「省力化」の本丸となりました。そしてこの課題を追いかけるうちに、我々の興味は「音を測ること」から「航空機そのものの動きを捉えること」へと広がっていったのです。
■2. 成田空港で聞いた住民の声
成田空港が開港したのは1978年5月20日です。A滑走路4000m一本での運用が始まり、当時はDC-8、B707、B727など、今から考えるととてつもなく大きな騒音を発生する機体が飛び交っていました。空港周辺では、あらかじめ想定された飛行航路や飛行プランを前提に騒音コンターが作られ、騒音影響の程度に応じて防音工事の助成や各種対策が行われていました。ところが、千葉県や成田市の担当者と実際に騒音測定へ出かけると、周辺住民の皆様から様々な生の声を聞くことになります。「測定に来ると今日はわざと静かに飛んでいる。」「測定に来ていない時は、飛行機は我が家の真上を飛んでいる。」もちろん、測定日に合わせて航空機が飛び方を変えていたわけではないでしょう。しかし、それほど住民の皆様にとっては「どこを飛んでいるのか」が大きな関心事だったのです。騒音計が記録した数字だけを見ても、その航空機がどこを、どの高さで飛んだのかは分かりません。我々は、航空機騒音を本当に把握するためには、騒音値だけではなく、航空機の飛行航跡そのものを常時測る必要がある、と強く思うようになりました。
ここからNOEの「空の動きを捉える」技術開発が始まります。
■3. 最初は分度器と下げ振りだった
当時、千葉県では年2回、各1週間程度の航空機騒音実態調査を行っていました。その調査では騒音測定だけでなく、航空機がどこを飛んだのかを把握するため、航路を挟んだ両側の測定地点から航空機を目視し、仰角を測っていました。使っていた道具は、今から見ると驚くほど単純なものでした。自作の大型分度器に、航空機を狙うためのパイプを直付けし、鉛直方向の基準には下げ振りを使います。航空機が飛んで来ると、人間がパイプ越しに機体を追いかけて仰角を読み取るわけです。ところが屋外ですから風が吹きます。下げ振りの重りが揺れると、それだけで正確な測定が難しくなります。そのため片側に複数の測定点を設けるなど、いろいろな工夫が必要でした。
測定は成田空港北側の二つの断面で行われており、航空機がその断面をどこで、どの程度の高さで通過したのかを求めるものでした。
人間が目で追えるのであれば、それをもっと効率よく、正確に記録できないか。我々が最初に試したのは、分度器と下げ振りをセオドライトに置き換えることでした。エンコーダーを組み込み、角度情報をパソコンへ直接入力する治具を試作しました。しかし当時のセオドライトは倒立像で、空を高速で移動する航空機を追い続けるのは至難の業でした。だったら自分たちで作るしかありません。
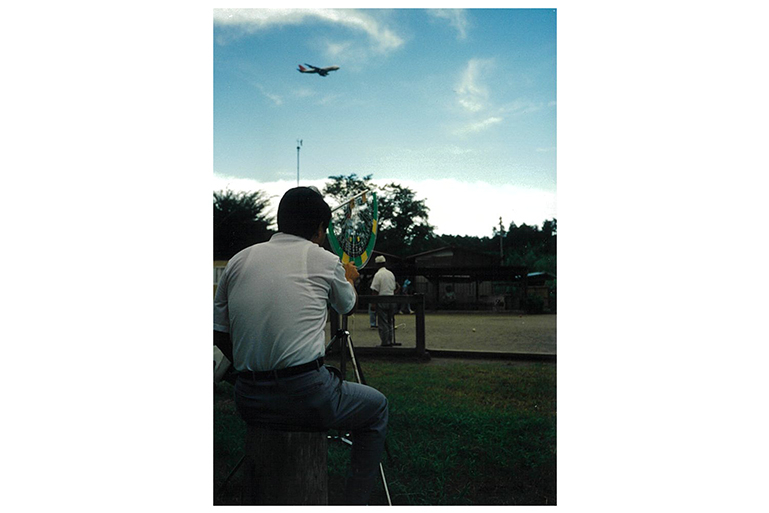
写真1 大型分度器による航空機仰角測定の様子
■4. 「売っていない物は作る」―DL-PEEPの開発
我々には昔から一つの合言葉があります。「売っているものは買って使う。世の中に売っていない物は自分たちで作る!」
航空機を追跡する装置もその一つでした。こうして開発したのが、航空機航跡測定装置「DL-PEEP」です。DL-PEEPは、人が望遠鏡をのぞきながら航空機を追跡し、その時の水平角と仰角を連続的にパソコンへ取り込む装置です。単に望遠鏡を動かすだけではありません。装置を正しく水平に設置する技術、望遠鏡の水平角と仰角を連続して読み取る技術、航空機をスムーズに追跡するメカトロ技術、そして複数地点のデータを合わせるための正確な時刻情報など、様々な技術を組み合わせる必要がありました。得られたデータを集約することで、航空機が決められた断面をどこで通過したかだけでなく、立体的な三次元航跡を描くこともできるようになりました。複数台のDL-PEEPを各地に配置してネットワーク接続し、リアルタイムで航跡を表示することにも取り組みました。DL-PEEPは1988年から成田空港周辺の航跡実態調査に採用され、この一連のシステムは1992年に特許を取得しています。
この装置はその後も長く活躍することになります。特に重要だったのは、後に開発する飛行高度コース自動測定システムが本当に正しい航跡を求めているのかを確認するための、いわば基準器として使用できたことです。人間が目で航空機を追った結果と、機械が音から求めた結果を比較する。古い技術が、新しい技術を育てるための物差しになったわけです。
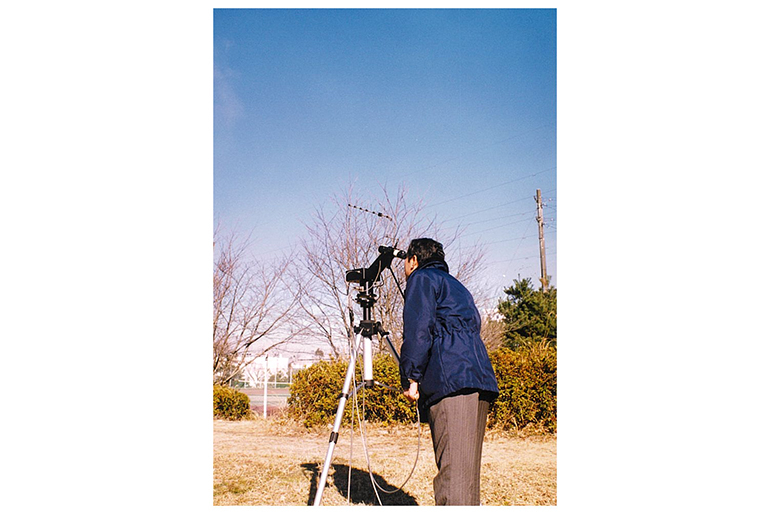
写真2 DL-PEEPと航跡測定の様子
■5. 人と人とのつながりが技術を作った
ここで少し寄り道をします。こういった装置を我々だけですべて作ったと思われると、それは少し違います。「建築屋と馬は電気に弱い」などと昔から言われますが、もともと建築音響を生業としていた我々だけでは、高周波回路やサーボ制御、精密加工など、専門外の技術をすべて自前で用意することはできません。アルゴリズムやコーディングは我々が担当し、ハードウェアはその道の専門技術者とのコラボレーションによって、多くの試作品を生み出しました。そして私に言わせれば、この人脈の原点には昭和の「趣味の王様」、アマチュア無線がありました。かくいう私も、関西に住んでいた少年時代には、僅かなお小遣いを握りしめて毎週のように大阪・日本橋の電器屋街をうろうろしていました。ショーウィンドーに鎮座する高価なアメリカ製の無線機など買えるはずもなく、結局ジャンク屋を回って部品を漁るわけです。当時のジャンク屋のご主人は皆さん驚くほど知識が豊富で、技術的な質問をすると商売そっちのけでこちらが納得するまで教えてくれました。私にとって、ジャンク屋の大将は皆さん先生でした。そうやって苦労して自作した受信機や送信機が初めて動作した時の感動は、何物にも代え難いものでした。後から考えると、それが今の研究開発の原動力になっているのかもしれません。高度成長期になると、企業や研究機関の中堅技術者にはアマチュア無線経験者がかなりいました。持ち物に自分のコールサインを書いている人も多く、相手のコールサインを見つけると、お互いニヤッとする。それだけで「この人も機械をばらして中を見たくなる種類の人だな」ということが大体分かりました。企業や組織の垣根を越えた、このような技術者同士のつながりが、我々の数多くの試作開発を支えてくれたのです。
■6. 人が追う航跡から、音が追う航跡へ
DL-PEEPによって航空機の三次元航跡を測ることは可能になりました。しかし、まだ人間が望遠鏡をのぞいて航空機を追い続けなければなりません。騒音測定を無人化したいと言っているのに、航跡測定では人が必要なのです。「これも何とか自動化できないか。」当時、海外では航空機の二次管制信号を離れた複数地点で同時に受信し、電波の到達時間差から航跡を求める技術が実用化され始めていました。我々も二次管制信号を利用した航空機接近識別装置を実用化していましたが、電波の到達時間差から位置を求めるとなると、技術的にも経済的にも身の丈を超えた話でした。「アメリカはスケールが大きくて凄いなあ。」と感心しながら、我々は我々なりの方法を考えました。その答えが、実際に聞こえてくる航空機騒音の到来方向を利用する方法でした。音は航空機から測定点まで一定の速度で伝わってきます。複数のマイクロホンに到達するわずかな時間差を測れば、その音がどちらから来たのかを求めることができます。そこで、多チャンネルのマイクロホン対を使って航空機騒音の到来方向、つまり方向角と仰角を自動的に求めるシステムを開発しました。
このセンサーは地上約10mの高さに設けたステージ上に設置しました。地面からの反射音が測定に悪さをするため、防音板と厚さ30cmほどの吸音層まで設けています。航空機騒音測定とは言っても、実際の屋外環境は理想的な実験室とはまったく違います。風が吹き、雨が降り、周囲には様々な音があります。S/Nの問題には最後まで悩まされましたが、それでも年間を通じた航空機航跡の捕捉率は85%を超えていたように記憶しています。逆に言えば、この方向センサーでS/N的に十分に捉えられない程度の音であれば、たとえ航空機騒音だったとしても、騒音影響への寄与はそれほど大きくなかったのかもしれません。
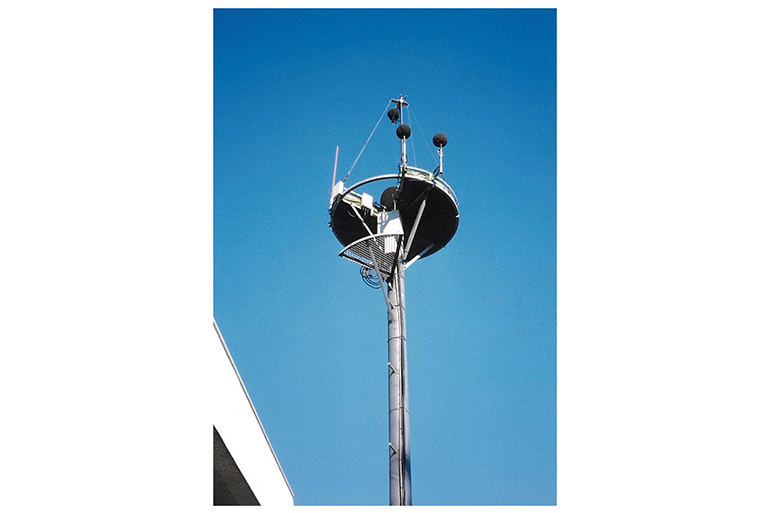
写真3 音の到来方向センサー
■7. 二つの断面から、三次元の航跡へ
最初の自動測定システムでは、それまで人力で行っていたのと同じ考え方で、航空機が通過する二つの断面を測りました。航路を挟んで両側に測定局を設け、それぞれに音の到来方向センサーを置きます。こうして航空機が各断面をどこで、どの程度の高さで通過したのかを自動的に求めることができるようになりました。
ここまで来ると、当然ながら次の欲が出てきます。「断面だけではなく、飛んでいる軌跡全部を連続して測れないか。」そこで、それまで航路の両側に配置していた音の到来方向センサーの置き方を変えました。飛行経路の直下に、測定局を縦に4か所配置するのです。
それぞれの測定局から時々刻々得られる方向情報を集めて計算すると、航空機の位置を連続的に求めることができます。点ではなく、線として航空機の飛行を描くことができるようになりました。これが三次元飛行高度コース自動測定システムです。このシステムは2001年から成田空港北側に配置され、実際の常時測定に使用されるようになりました。
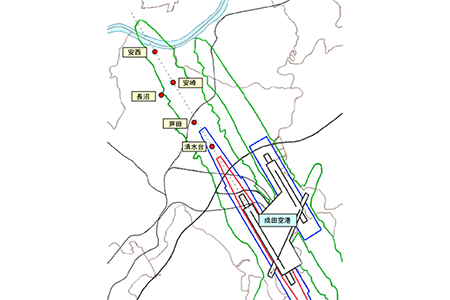
図1 三次元コース測定局の配置
しかし、機械が計算した航跡を画面に表示できたからといって、それだけで「正しく測れています」と言うわけにはいきません。そこで再び活躍したのがDL-PEEPでした。2001年10月、高度コースシステムの精度を検証するため、成田市役所屋上と南羽鳥の2地点に測定員を配置し、航空機を同時に追跡して方位角と仰角を0.1度単位で測定しました。2日間で離陸機65機、着陸機65機、合計130機を追いかけ、その航跡と高度コースシステムが自動的に算出した航跡を一機一機比較しました。
今でこそ位置情報を得る手段はいろいろありますが、当時は「人間が目で追った航跡」が我々にとって大切な物差しでした。精度検証では、単に画面に描かれた二本の航跡を眺めて「だいたい合っています」で済ませたわけではありません。地図上に自動測定航跡と実測航跡を一機ごとに三次元で重ね、複数の断面で水平位置、高度などを比較しました。その結果、水平位置の差は概ね+40〜−70m、高度差は+30〜−20m程度で、設定した許容範囲内に航跡を捉えた割合は96〜100%となりました。音しか聞いていない装置が、航空機の位置をこれだけの精度で追いかける。この結果は開発した我々自身にとっても感慨深いものでした。
もちろん課題がなくなったわけではありません。条件によって位置差が広がったり、捕捉が弱くなったりすることも分かりました。良い数字だけを見るのではなく、苦手な条件を明らかにして次の改良につなげる。結局、我々の技術開発はいつもこの繰り返しだったように思います。
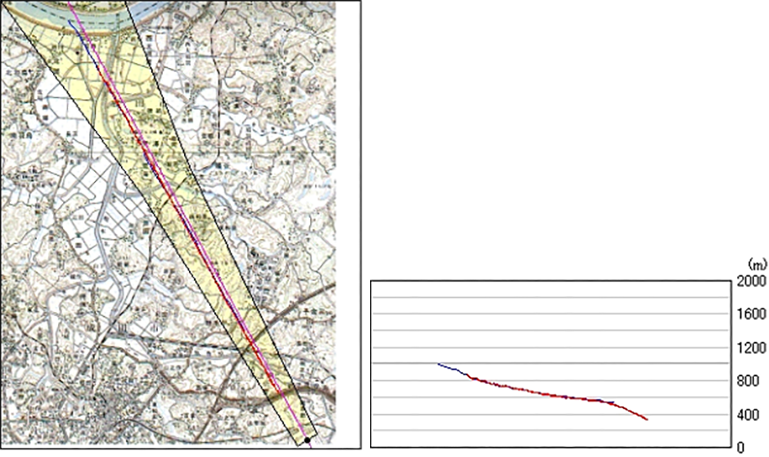
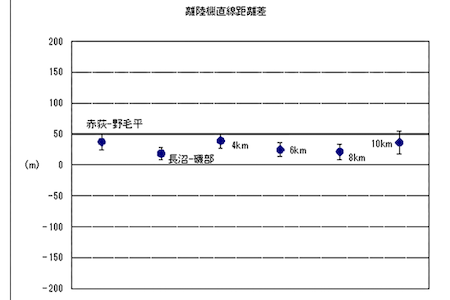
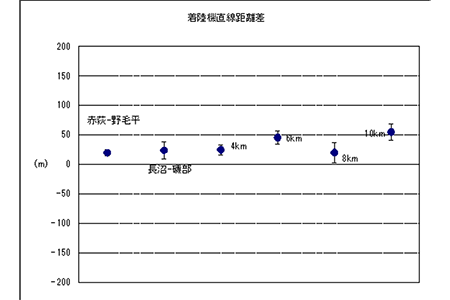
図2 成田空港における三次元コース測定局の検証結果例
■8. それでも人間の「眼と耳」にはかなわない
ここまでの技術開発によって、騒音を自動的に取り込み、航空機が発する管制電波と騒音を紐づけ、さらに航空機の航跡と測定点までの距離を求めることができるようになりました。有人測定と無人測定の差は、かなり小さくなりました。しかし、まだ人間にかなわないものがあります。その代表が「被り音」です。例えば航空機が上空を通過している最中に、測定点のすぐ近くを大型トラックが通ったとします。騒音計の無指向性マイクロホンには、航空機騒音もトラック騒音も一緒に入ってきます。機械が何も考えずにその値を航空機騒音として記録すれば、本来より大きな値を記録してしまいます。ところが人間なら、「飛行機はあっちだ。」「今大きく聞こえたのはトラックだ。」と、二つの耳と目を使ってある程度聞き分けることができます。ならば、人間の耳のように音の来る方向をもっと細かく識別できないか。そこで開発したのが、360度の音到来方向を識別する球バッフルマイクロホン「DL-SBM」です。
硬い表面を持ったバスケットボールほどの球体に16個のマイクロホンと12個のカメラを埋め込みました。マイクロホンアレイから得られる音の方向、大きさ、音色、移動速度などの情報と、カメラから得られる目の情報を組み合わせ、目的とする航空機騒音と、それ以外の音を分離しようというものです。考えてみれば、我々が長年取り組んできたことは、人間が現場で当たり前のように行っている判断を、一つ一つ機械の機能に置き換えていく作業だったのかもしれません。
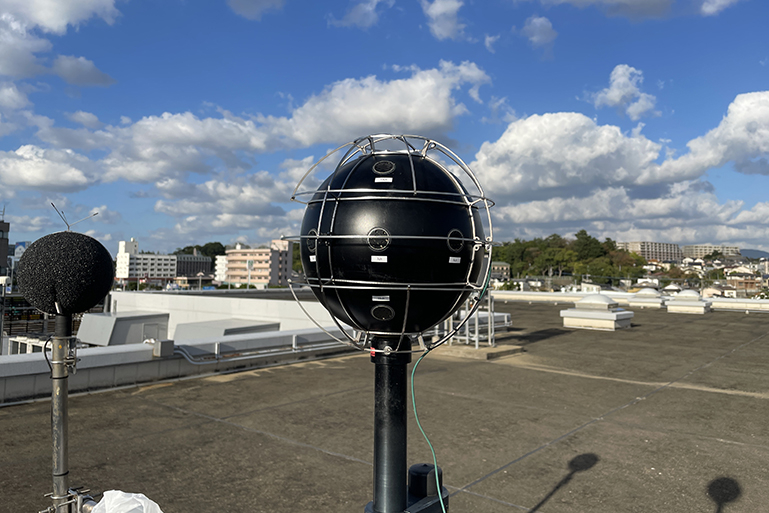
写真4 DL-SBM
■9. 最後に
振り返ってみると、最初は人間が大型分度器をのぞき、下げ振りを見ながら航空機の仰角を測っていました。それをセオドライトに置き換えようとしてうまくいかず、航空機を追うためのDL-PEEPを自分たちで作りました。さらに人間が追わなくても済むように、航空機騒音そのものの到来方向を測り、二つの断面から飛行位置を求め、やがて4か所の測定局によって三次元の航跡を連続して自動測定できるようになりました。最初から現在の姿が見えていたわけではありません。現場で一つ問題を解決すると、また次の問題が見えてくる。
「それなら、こうしたらどうだ。」と考えて試してみる。売っている物は買って使う。売っていない物は自分たち、あるいは仲間と作る。その繰り返しだったように思います。
こうした技術開発によって、20年ほど前には有人測定と無人測定の差はかなり埋まり、大規模な有人航空機騒音測定は、パソコンを主体とした年間常時の航空機騒音自動測定システムへと置き換わっていきました。つまり、当時我々が掲げた「第二の柱を作る」、そして「キーワードは省力化」という目論見は、本懐を遂げたと言えるでしょう。現在では航空機自身がIDや位置など様々な情報を電波で発信しながら飛行する時代になり、航空機の航跡を知ること自体は昔とは比べものにならないほど容易になっています。
それでも「この騒音は本当に航空機のものなのか」という最後の判断になると、人間の眼と耳は実によくできています。「そんなものは今ならAIがやってくれるのではないか?」と思われた読者も多いのではないでしょうか。昔は「コンピュータで計算しました」と言えば何となく信用してもらえた時代がありました。今のAIにも少し似たところがあるようです。もちろん我々も、AIを一つの道具として使いこなす技術に挑戦しています。何でもAIに渡せば答えが出る、というほど世の中は単純ではないでしょう。人間が持っている識別能力を、もっと廉価に、もっと使いやすい形で実現する。
我々が長年追い続けてきたこの課題を、次の時代の開発担当者と共にバトンとしてつないでいければ嬉しい限りです。そして航空機の位置を捉える技術は、この後「音」だけではなく「電波」を利用する方向へも進んでいきます。その話は、また次の機会にしたいと思います。